CHIHAI: Il-Manifattur tal-Mutur tal-Encoder Professjonali tiegħek!

Prodott Wiesgħa

Shenzhen Chihai Motor Co., Ltd., imwaqqfa fl-2002, hija amanifattur professjonali ta 'muturi mikro dc u muturi ta' tnaqqis dc. In-negozju tagħna beda bil-mutur mikro, imbagħad żviluppa diversi serje ta 'mutur ta' deċelerazzjoni DC.

Tim Professjonali

Il-membri tat-tim tagħna għandhom snin ta’ esperjenza u huma esperti fl-oqsma rispettivi tagħhom. Għandna aktar minn 210 impjegat tas-sengħa u 26 inġinier tekniku.

Servizz Online 24H

Il-ħtiġijiet tal-klijenti tagħna huma dejjem l-ogħla prijorità tagħna. Aħna nisimgħu bir-reqqa t-tħassib tagħhom u naħdmu b'kollaborazzjoni biex insibu soluzzjonijiet.

Prezz Kompetittiv

Noffru prezzijiet kompetittivi fuq il-prodotti kollha tagħna, u naħdmu mal-klijenti tagħna biex noħolqu baġit li jissodisfa l-bżonnijiet tagħhom.

X'inhu Motor Encoder?


Encoders tal-muturi huma encoders rotatorji adattati biex jipprovdu informazzjoni dwar il-veloċità u/jew il-pożizzjoni tax-xaft tal-mutur elettriku. Bħal encoders rotanti b'mod ġenerali, encoders tal-mutur huma l-aktar komuni manjetiċi jew ottiċi u jipproduċu sinjali li huma jew inkrementali jew assoluti.

Benefiċċji ta 'l-użu ta' Encoder Motor


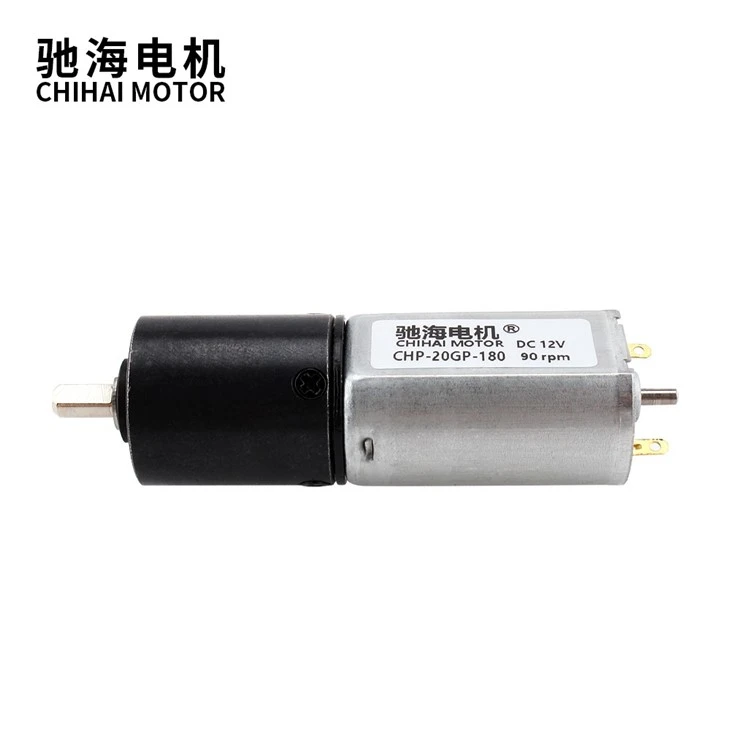
CHP-20GP-180 Dc Planetary Gear Motor

Verifika tal-Pożizzjoni

Meta jiġi mbuttat lil hinn mill-limiti tiegħu, mutur pass se jieqaf qabel ma jilħaq il-punt tat-tmiem. Dan l-avveniment tipikament iseħħ meta l-muturi mhumiex speċifikati b'mod adegwat għal applikazzjonijiet ta 'ċiklu għoli. Encoder jista 'jipprovdi feedback tal-pożizzjoni fl-aħħar tal-profil tal-moviment, li jindika jekk il-mutur tal-pass waqafx qabel ma jilħaq il-pożizzjoni tat-tmiem. Il-kontrollur iqabbel l-għadd tal-kodifikaturi li jiddefinixxu l-pożizzjoni attwali tal-mutur mal-pożizzjoni tal-mutur fil-mira fl-aħħar ta 'ċaqliq biex jiddetermina jekk hemmx differenza. Jekk l-għadd tal-encoder ma jaqbilx mal-pożizzjoni attwali tal-mutur, moviment korrettiv jew profil tal-moviment jiġi kkalkulat u eżegwit.
Il-verifika tal-pożizzjoni tuża l-aktar algoritmu sempliċi u titwettaq bl-użu tal-kontrollur jew mikroproċessur l-aktar bażiku; madankollu, din il-funzjoni teħtieġ stennija biex il-profil tal-moviment jitlesta qabel ma jsiru kalkoli u korrezzjonijiet. Bħala riżultat, l-operaturi jistgħu jistennew żmien twil qabel ma jeżegwixxu l-mossa korrettiva. Il-verifika tal-pożizzjoni hija idealment adattata għal applikazzjonijiet ta 'ċiklu baxx u ta' volum baxx bħal f'ambjent ta 'test jew laboratorju, jew operazzjonijiet bi proċessi manwali fejn il-ħin taċ-ċiklu mhuwiex kwistjoni.

Sejbien ta' Stall

Is-sejbien ta 'stall jinnotifika lill-utent/sistema/magna malli jseħħ stall tal-mutur, u jelimina l-inċertezza dwar jekk il-mutur laħaqx il-pożizzjoni fil-mira tiegħu jew le. Funzjoni aktar avvanzata mill-verifika tal-pożizzjoni, l-iskoperta tal-stall tippermetti lill-kontrollur iqabbel ir-reġistri tal-għadd tal-kodifikaturi u l-pożizzjoni tal-mutur fil-mira fuq bażi kontinwa minflok biss fl-aħħar tal-moviment. Il-paragun iseħħ kontinwament fl-isfond. Bħala riżultat, il-kundizzjoni ta 'stall tiġi skoperta immedjatament mingħajr ma tistenna li l-mutur itemm ċiklu vojt sabiex il-movimenti korrettivi jkunu eżekutibbli aktar kmieni.


Meta jiskopri stall, il-kontrollur jista 'wkoll javża lil PLC, PC jew HMI ta' livell ogħla biex jevita tfixkil fil-funzjoni ġenerali tal-magna, jew jitlob intervent minn operatur uman. Hekk kif il-kontrollur jiskopri problema fil-profil tal-moviment, iqajjem azzjoni korrettiva. Is-sejbien ta 'stall huwa aħjar għal applikazzjonijiet sensittivi għall-ħin jew meta l-ħinijiet taċ-ċiklu huma importanti. Huwa l-livell minimu ta 'funzjonalità għal soluzzjoni industrijali.

Prevenzjoni ta' Stall

Filwaqt li żżid ħafna l-funzjonalità tas-sistema, l-iskoperta tal-stall ma ttejjebx b'mod inerenti l-prestazzjoni tal-mutur pass; xorta teħtieġ li l-operatur iwettaq moviment korrettiv u jirreferi mill-ġdid l-assi għall-pożizzjoni tad-dar. Il-prevenzjoni ta 'stall, min-naħa l-oħra, taġġusta b'mod dinamiku u awtomatikament il-profil tal-moviment biex tipprevjeni stall, li tippermetti lill-mutur jaħdem b'torque kostanti biex jidħol f'pożizzjoni tat-tmiem preċiża mingħajr waqfien. Il-kontrollur jaġġusta b'mod intuwittiv il-veloċità tal-mutur fejn it-torque huwa biżżejjed biex iżomm il-mutur miexi u jelimina d-dewmien bejn l-għadd attwali tal-encoder u l-pożizzjoni tal-mutur fil-mira. B'dan il-mod, il-mutur ikompli jaħdem, għalkemm b'veloċità massima mnaqqsa.
L-iskala tat-tnaqqis tal-veloċità hija direttament relatata mad-differenza fit-torque disponibbli tal-mutur u t-torque mitlub mill-profil tal-moviment. F'ħafna każijiet, il-bidla fil-veloċità tkun żgħira ħafna jew imperċettibbli għall-utent. Filwaqt li l-mutur itemm profil tal-moviment u jilħaq b'suċċess il-pożizzjoni tat-tmiem fil-mira, il-kompromess jiżdied fil-ħin tal-moviment ġenerali.
Il-prevenzjoni tal-waqfien toffri vantaġġi fuq is-sejbien ta 'stall jekk l-operazzjonijiet ma jmorrux kif ippjanat minħabba żieda fil-frizzjoni, varjazzjoni tat-tagħbija, jew fatturi oħra. Fil-prattika, inti ma tkunx tiddisinja sistema sabiex is-sewqan/kontrollur ikun kontinwament jaġġusta l-profil tal-moviment. Fl-aħħar mill-aħħar, is-sistema se tieħu aktar żmien biex tlesti ċ-ċaqliq, li jista 'jkollha impatt negattiv fuq l-operat ġenerali tal-magna.

Servo Kontroll u Żieda fit-Torque tal-Mutur

Bl-użu ta 'feedback tal-encoder għal servo-kontroll, mutur pass iżid it-torque tal-mutur għal prestazzjoni dinamika akbar. Bl-ogħla torques sa 50% ogħla mit-torque ta 'żamma ratata tal-mutur, is-sistema tal-mutur tal-pass servo-kontrollata tista' topera b'rati ta 'aċċelerazzjoni ogħla u b'rendiment ogħla għal ċikli tal-magni aktar mgħaġġla.
 
Tipi ta 'Encoder Motor


Encoders tal-Mutur AC

Muturi ta 'induzzjoni AC huma kost-effettivi, b'saħħithom, u durabbli. Dawn il-kwalitajiet jagħmluhom speċjalment komuni f'firxa wiesgħa ta 'sistemi awtomatizzati ta' kontroll tal-magni. Encoders tal-muturi jagħtu lill-muturi AC grad akbar ta 'kontroll tal-veloċità milli kieku kien ikollhom. Minħabba li l-muturi AC huma użati b'mod tant wiesa ', il-biċċa l-kbira tal-applikazzjonijiet ipoġġu primjum fuq ir-reżistenza għal xokk u vibrazzjoni. Encoders b'għażliet ta 'konnettur industrijali bħal kaxxa tal-kondjuwit, qfil, jew mil-spec spiss huma preferuti.

 
Encoders tal-Mutur DC

Il-veloċità eżatta tal-muturi DC tista 'tkun speċjalment diffiċli biex tikkontrolla mingħajr feedback b'ċirku magħluq. Iżolat mill-bqija ta 'sistema, xaft tal-wajer tal-ferita li jdur fi ħdan il-kamp manjetiku ta' stator jista 'jiġi mkejjel b'xi preċiżjoni; fl-applikazzjonijiet tad-dinja reali, encoders tal-mutur huma ħafna drabi l-uniku mod biex tinforma lis-sistema dwar il-veloċità eżatta ta 'mutur DC.

 
Servo Motor Encoders

Muturi b'kalamita permanenti, jew servo muturi, għandhom tendenza li jintużaw f'sitwazzjonijiet fejn il-preċiżjoni hija aktar importanti mill-qawwa. Servo motor encoders isegwu l-istess u ħafna drabi huma ddisinjati bħala encoders assoluti b'riżoluzzjoni għolja għall-użu f'sistemi ta 'ċirku magħluq. Feedback tal-kodifikatur inkrementali, meta flimkien mas-sistema ta 'kontroll xierqa, jista' jkun alternattiva ta 'feedback ta' spiża aktar baxxa għal servo muturi.

 
Encoders tal-Mutur Stepper

Muturi stepper jipprovdu informazzjoni dwar il-pożizzjoni bis-saħħa tad-disinn tagħhom, li jagħmluhom komponenti popolari u kost-effettivi f'sistemi ta 'ċirku miftuħ. Din il-karatteristika tipprevjeni wkoll milli joffru kontroll preċiż tal-veloċità, speċjalment meta t-tagħbijiet jinbidlu ta 'spiss u f'daqqa. Encoders tal-mutur stepper jipprovdu feedback ta 'ċirku magħluq għal kontroll aktar preċiż, u ħafna drabi huma inkrementali biex itejbu l-kontroll tal-pożizzjoni inerenti fid-disinn tal-mutur stepper. Ħafna muturi stepper huma kompatti fid-daqs u huma adattati għal encoders modulari li ma jużawx berings.


Ċentru tal-Prodott


DC Planetary Gear Reduction Motor With Encoder

F'Applikazzjoni Cut-To-Length

Encoder b'rota tal-kejl jgħid lill-apparat ta 'kontroll kemm ġie mitmugħ materjal, sabiex l-apparat ta' kontroll ikun jaf meta jaqta'.

CHP-20GP-180 Dc Planetary Gear Motor

F'Osservatorju

L-encoders jgħidu lill-attwaturi f'liema pożizzjoni tinsab mera mobbli billi jipprovdu feedback dwar il-pożizzjonament.

CHF-480WA HIGH Torque Motor

Fuq Ġakki tal-Irfigħ tal-Karozzi tal-Ferroviji

Ir-rispons tal-moviment ta 'preċiżjoni huwa pprovdut minn encoders, sabiex il-ġakkijiet jerfgħu fl-unison.

CHP-20GP-180 Dc Planetary Gear Motor

F'Sistema ta 'Applikazzjoni tat-Tikketti Servo ta' Preċiżjoni

Is-sinjal tal-encoder jintuża mill-plc biex jikkontrolla l-ħin u l-veloċità tar-rotazzjoni tal-flixkun.

480 Medium Speed High Torque Shaft Motor

F'Applikazzjoni għall-Istampar

Ir-rispons mill-encoder jattiva ras tal-istampar biex toħloq marka f'post speċifiku.

480 Medium Speed High Torque Shaft Motor

Bi Krejn Kbir

Encoders immuntati fuq xaft tal-mutur jipprovdu feedback dwar il-pożizzjonament sabiex il-krejn ikun jaf meta jaqbad jew jirrilaxxa t-tagħbija tiegħu.

GF5560-180 Dc Turboworm Gear Reduction Motor

F'Elevator

Encoders jgħidu lill-kontrollur meta l-karozza tkun laħqet l-art korretta, fil-pożizzjoni korretta. Jiġifieri, feedback tal-moviment tal-encoder lill-kontrollur tal-lift jiżgura li l-bibien tal-liftijiet jinfetħu livell mal-art. Mingħajr encoders, inti tista 'ssib ruħek tixbit jew barra minn lift, aktar milli sempliċiment mixi fuq art livell.

48GE Permanent Magnet DC Micro Plastic Gear Motor

Fuq Linji Awtomatizzati tal-Assemblaġġ

Encoders jagħtu feedback tal-moviment lir-robots. Fuq linja ta 'assemblaġġ tal-karozzi, dan jista' jfisser li jiġi żgurat li l-armi tal-iwweldjar robotiċi jkollhom l-informazzjoni korretta biex iwweldjaw fil-postijiet korretti.

Turntable Rotation Gear Motor CHW-9L370

Kontroll tal-Pożizzjoni u tal-Veloċità tal-Mutur tal-Encoder


Regola 1: Encoder għall-Pożizzjonament

Rakkomandazzjoni tajba hija li tagħżel encoder b'numru ta 'impulsi ogħla minn 360 grad diviż bil-preċiżjoni tal-pożizzjoni angolari meħtieġa; fi kliem ieħor, numru ta 'stati li huwa erba' sa għaxar darbiet ogħla. Għall-ippożizzjonar, agħżel encoder b'sewwieq tal-linja (sinjal differenzjali).

Regola 2: Encoder għal Pożizzjonament ta' Preċiżjoni Għolja

Agħżel encoders ottiċi b'sewwieq tal-linja għal pożizzjonament ta 'preċiżjoni għolja. Għandhom riżoluzzjoni ogħla, inqas jitter, u INL aktar baxx minn encoders manjetiċi interpolati.

Regola 3: Encoder għall-Pożizzjonament mal-Mechanics

Agħżel encoder manjetiku b'sewwieq tal-linja u b'numru moderat jew baxx ta 'stati. It-tnaqqis mekkaniku se jżid ir-riżoluzzjoni. Minħabba l-logħob mekkaniku, is-sistema mhux se tkun tista 'tibbenefika minn encoder ottiku ta' preċiżjoni għolja.

Rule 4: Encoder for High-Speed Control (>500 Rpm)

Agħżel encoder b'numru moderat jew baxx ta 'stati u klassifikazzjoni tal-veloċità massima għolja biżżejjed. Normalment ma jkunx hemm bżonn ta 'encoder ottiku ta' preċiżjoni għolja. Regola ġenerali tajba li normalment tkun biżżejjed għall-biċċa l-kbira tal-applikazzjonijiet hija (veloċità f'RPM) × (riżoluzzjoni tal-kodifikatur f'CPT) > 100,000.

Regola 5: Encoder għall-Kontroll ta' Veloċità Baxxa (< 100 Rpm)

Agħżel encoder b'numru għoli jew għoli ħafna ta 'stati flimkien ma' kontrollur veloċi.

 
Għażliet ta 'Immuntar għal Encoders tal-Mutur
Encoders tal-Mutur Shafted

Tradizzjonalment, ir-rispons tal-mutur jinkiseb b'kodifikatur tax-xaft akkoppjat direttament max-xaft tal-mutur. Dan jagħti lill-kodifikaturi tal-mutur shafted grad ta 'iżolament elettriku u mekkaniku li disinji oħra ma jagħmlux. L-akkoppjar ta' encoder shafted ma' mutur jeħtieġ xaft tal-mutur twil biżżejjed għal immuntar sikur, madankollu. Akkoppjar magħqud ħażin jista 'jħalli impatt negattiv fuq il-prestazzjoni ta' mutur billi jbiddel l-angolu tax-xaft. F'ħafna disinji, tintuża djar tal-qanpiena jew standoff bejn il-mutur u l-encoder. Dawn il-kunsiderazzjonijiet tipikament iżidu l-ispiża għal encoders bil-mutur shafted.

Thru-Bore, Blind Hollow Bore/Hollow Shaft, u Encoders tal-Mutur Hub

Thru-bore u blind hollow bore/hollow shaft encoders huma eħfef biex jiġu installati minn pakketti shafted: huma jintramaw direttament max-xaft tal-mutur permezz ta 'kullar tax-xaft li jgħaddi u normalment jużaw driegħ ta' rbit ta 'l-azzar flessibbli biex iwaħħlu mal-housing tal-mutur. Xi thru-bore housings iwaħħlu permezz ta 'akkomodazzjoni kompatibbli mal-mutur, bħal disinn C-face. Dan l-approċċ ma jeħtieġx akkoppjar separat jew allinjament sussegwenti tax-xaft. Encoders tal-mutur Thru-bore ma jipprovdux b'mod inerenti iżolament elettriku sakemm ma jkunux mgħammra b'inserzjonijiet ta 'bore mhux konduttivi u bushings tal-immuntar. Ħafna thru-bore u blind hollow bore/hollow shaft kodifikaturi bil-mutur normalment ikollhom berings eħfef u struttura tad-djar u huma tipikament inqas spiża minn mudelli shafted bħala riżultat.

Encoders Modulari tal-Mutur

Encoders modulari għandhom disk encoder li huwa mmuntat direttament max-xaft, mingħajr assemblaġġ tal-bearing. Modulu tas-sensor separat huwa sostnut minn akkomodazzjoni ħafifa. Il-benefiċċji ta 'dan id-disinn huma daqs kompatt u spiża aktar baxxa minħabba l-komponenti mekkaniċi mnaqqsa. Barra minn hekk, in-nuqqas ta 'bearings jippermetti lill-kodifikatur jaħdem b'veloċitajiet għoljin ħafna - 30,000 RPM jew ogħla - u mingħajr drag jew torque tal-bidu. Encoders modulari jistgħu jkunu suxxettibbli għal xokk u vibrazzjoni, minħabba n-nuqqas ta 'bearings jew struttura ta' akkomodazzjoni stabilizzanti. Żvantaġġ ieħor huwa li l-biċċa l-kbira tad-disinji jeħtieġu sforz ta 'installazzjoni addizzjonali biex jiżguraw li d-disk u s-sensor huma allinjati u vojta kif suppost.

Encoders tal-Mutur immuntati fuq iċ-ċirku

Bħal encoders modulari iżda akbar fl-iskala, encoders tal-mutur ring-mount jinvolvu assemblaġġ tas-sensor immuntat mal-akkomodazzjoni tal-mutur, u rota manjetika immuntata max-xaft tal-mutur. Ir-riżultat huwa tipikament aktar reżistenti għal xokk, vibrazzjoni u kontaminanti minn encoder ottiku, iżda r-rota manjetika tista 'tpoġġi talbiet mekkaniċi żejda fuq il-mutur innifsu. Għalhekk, encoders ring-mount huma speċjalment utli f'applikazzjonijiet heavy-duty li jinvolvu muturi aktar qawwija b'frejms aktar robusti. Encoders tal-muntaġġ taċ-ċirku jużaw riżoluzzjoni relattivament oħxon meta mqabbla ma 'encoders ottiċi, u huma adattati biss għall-feedback tal-veloċità u d-direzzjoni.

Mini DC Worm Motor With Encoder

X'għandu jiġi kkunsidrat meta tagħżel encoders?

Tip ta' Sinjal

Encoders jipprovdu informazzjoni dwar il-pożizzjonament ta 'oġġett fil-forma ta' sinjali trasmessi lill-apparat. Encoders analoġiċi anzjani, għalkemm affidabbli, jużaw sinjal analogu għal dan. Encoders analogi huma popolari minħabba l-kompatibilità tagħhom ma 'ħafna kontrolluri industrijali. L-aktar sinjali komuni huma 0-10 V u 4-20 mA. F'dan il-każ, l-output tal-vultaġġ huwa aktar suxxettibbli għall-interferenza, u r-reżistenza tal-wajers. L-output tal-kurrent huwa aktar reżistenti għall-istorbju elettriku u għandu telf ta 'sinjal baxx meta jittrasmetti data fuq tul ta' kejbils twal. Fl-istess ħin, qed jiġu sostitwiti b'suċċess minn encoders industrijali b'sinjal diġitali. Minbarra l-eżattezza tat-trażmissjoni, huma wkoll kompatibbli ma 'interfaces industrijali moderni.

Kompatibilità

Kompatibbiltà ma 'interfaces ta' awtomazzjoni industrijali. Filwaqt li s-sistemi industrijali qed jimxu lejn awtomazzjoni sħiħa, huwa importanti li jintgħażlu encoders li huma adattati għall-interazzjoni mal-interface magħżula, pereżempju, ProfiNet jew ProfiBus kompatibbli.

Grad ta' Protezzjoni

Il-grad ta 'protezzjoni huwa parametru ugwalment importanti. Speċjalment jekk qed tuża l-encoder taħt kundizzjonijiet operattivi diffiċli, bħal temperaturi elevati minħabba t-tisħin tal-mutur.

Manifattur

Anke jekk tali tagħmir issa huwa offrut minn ħafna manifatturi, il-kwalità u l-affidabbiltà huma parametri li mhumiex osservati minn kulħadd. Jekk trid tikseb tagħmir li jaħdem bla difetti, u jipprovdi data b'eżattezza u veloċità massima, huwa aħjar li tikkuntattjana.

 
Iċ-Ċertifikazzjonijiet tagħna u l-Mutur Encoder


productcate-800-572

productcate-730-730

MUTUR CHIHAI

productcate-730-730

MUTUR CHIHAI

productcate-730-730

MUTUR CHIHAI


Mistoqsijiet Frekwenti dwar Encoder Motor

Q: X'inhu Motor Encoder?

A: Encoder tal-mutur huwa encoder li jdur immuntat ma 'mutur elettriku li jipprovdi sinjali ta' feedback b'ċirku magħluq billi jsegwi l-veloċità u/jew il-pożizzjoni tax-xaft tal-mutur. Diversi konfigurazzjonijiet tal-kodifikaturi tal-mutur huma disponibbli bħal inkrementali jew assoluti, ottiċi jew manjetiċi, u shafted jew hub/xaft vojta minn ġewwa, fost oħrajn.

Q: Tista 'żżid encoder ma' mutur?

A: minnu nnifsu, mutur DC ma jistax jiġi kkontrollat ​​bħal mutur servo jew mutur stepper. Imma żid encoder, u tiftaħ il-potenzjal sħiħ tal-mutur DC. Permezz ta 'dan l-approċċ, tista' tisfrutta s-sempliċità, anki t-torque, u l-profil ħafif ta 'mutur DC għall-applikazzjoni kkontrollata tiegħek.

Q: Kif jaħdem mutur servo encoder?

A: Encoders jużaw tipi differenti ta 'teknoloġiji biex joħolqu sinjal, inklużi: mekkaniċi, manjetiċi, resistivi u ottiċi - ottiċi huma l-aktar komuni. Fis-sensing ottiku, l-encoder jipprovdi feedback ibbażat fuq l-interruzzjoni tad-dawl.

Il-grafika hawn taħt tiddeskrivi l-kostruzzjoni bażika ta 'kodifikatur rotanti inkrementali bl-użu ta' teknoloġija ottika. Raġġ ta 'dawl emess minn LED jgħaddi mid-Disk tal-Kodiċi, li huwa mfassal b'linji opaki (bħal ir-razza fuq rota tar-rota). Hekk kif ix-xaft tal-kodifikatur idur, ir-raġġ tad-dawl mill-LED jiġi interrott mil-linji opaki fuq id-Disk tal-Kodiċi qabel ma jinġabar mill-Assemblea Photodetector. Dan jipproduċi sinjal tal-polz: dawl=mixgħul; ebda dawl=mitfi. Is-sinjal jintbagħat lill-counter jew kontrollur, li mbagħad jibgħat is-sinjal biex jipproduċi l-funzjoni mixtieqa.

Q: X'inhu l-iskop ta 'encoder?

A: Encoder huwa apparat sensing li jipprovdi feedback. Encoders jikkonvertu mozzjoni għal sinjal elettriku li jista 'jinqara minn xi tip ta' apparat ta 'kontroll f'sistema ta' kontroll tal-moviment, bħal counter jew PLC. L-encoder jibgħat sinjal ta 'feedback li jista' jintuża biex jiddetermina l-pożizzjoni, l-għadd, il-veloċità jew id-direzzjoni.

Q: Huwa encoder AC jew DC?

A: Encoders jintużaw primarjament fil-kontroll tal-veloċità u l-pożizzjoni ta 'muturi ta' induzzjoni AC u muturi DC.

Q: X'inhuma t-tipi differenti ta 'muturi encoder?

A: Encoder huwa kklassifikat f'erba 'tipi: tipi ta' induzzjoni mekkanika, ottika, manjetika u elettromanjetika. Hemm erba 'tipi ta' informazzjoni meħtieġa biex iddawwar il-mutur bi preċiżjoni għolja: ammont ta 'rotazzjoni, veloċità ta' rotazzjoni, direzzjoni ta 'rotazzjoni u pożizzjoni ta' rotazzjoni.

Q: X'inhi d-differenza bejn encoders assoluti u inkrementali?

A: Encoders jistgħu jipproduċu sinjali jew inkrementali jew assoluti. Sinjali inkrementali ma jindikawx pożizzjoni speċifika, biss li l-pożizzjoni nbidlet. Encoders assoluti, min-naħa l-oħra, jużaw "kelma" differenti għal kull pożizzjoni, li jfisser li encoder assolut jipprovdi kemm l-indikazzjoni li l-pożizzjoni nbidlet kif ukoll indikazzjoni tal-pożizzjoni assoluta tal-encoder.

Q: X'inhuma t-tipi ta 'teknoloġija ta' encoder?

A: 1) Encoder ottiku:
Encoder ottiku huwa wieħed mill-kodifikaturi l-aktar użati b'mod komuni u huwa magħmul minn sors tad-dawl, disk li jdur u ċirkwit ta 'rilevatur tad-dawl. Meta jitħaddem is-sors tad-dawl jew l-LED jinxtegħel u fl-oppost estrem, dak is-sors tad-dawl huwa l-fotodetector u bejniethom, jitqiegħed id-diska tal-encoder. Id-diska tal-kodifikatur tikkonsisti f'diska sewda li qatgħet toqob b'mod prezzjuż bejniethom, permezz tat-toqob id-dawl jiġi riċevut mill-fotodetector, u jiġi interrott meta ma jkun hemm l-ebda toqba preżenti. Dan jagħmel il-polz tad-dawl li jiġi pproċessat mill-mikrokontrollur u mbagħad jiddetermina d-direzzjoni li fiha qed idur, ġurdien huwa eżempju kbir ta 'dan it-tip ta' encoder.
2) Encoder lineari:
Encoder lineari huwa tip ta 'kodifikatur li jintuża l-aktar fl-awtomazzjoni u l-kontroll industrijali. Huwa apparat li għandu skala lineari li tiddetermina l-pożizzjoni tiegħu. Fuq l-iskala, hemm sensor, jista 'jaqra l-iskala u jiddetermina l-pożizzjoni tiegħu. Kaliper Vernier diġitali huwa eżempju kbir ta 'kodifikatur lineari. Encoders lineari jistgħu jew ma jistgħux ikunu assoluti jew inkrementali. Dan it-tip ta 'encoder jintuża fi strumenti ta' preċiżjoni għolja bħal tornijiet u għodod ta 'awtomazzjoni industrijali.
3) Encoder assolut:
Wieħed mill-kodifikaturi l-aktar interessanti li tista 'titgħallem dwar huwa l-encoder assolut. B'differenza minn encoder inkrementali li jipprovdi flussi kontinwi ta 'bits waqt li jdur, encoder assolut huwa tip ta' encoder li joħroġ bits ta 'kliem uniċi għal kull pożizzjoni fl-ispazju. Dan jipprovdi riżoluzzjoni ogħla minn tipi oħra ta 'encoder inkrementali, ukoll jista' jiġi adattat għal tipi differenti ta 'mikrokontrolluri għal prestazzjoni aħjar.
4) Encoder inkrementali:
Encoder inkrementali huwa tip ieħor ta 'kodifikatur l-aktar komuni li jintuża komunement għal tipi differenti ta' applikazzjonijiet. Huwa encoder li jikkonverti mozzjoni angolari għal sinjal diġitali/analogu skont it-tip ta' encoder. Encoder inkrementali jista 'jintuża biex jiddetermina l-pożizzjoni tax-xaft tal-mutur u huwa użat l-aktar fis-servo motors.

Q: X'jikkawża l-falliment tal-encoder tal-mutur?

A: L-aktar kawża komuni ta 'falliment tal-encoder hija xaft mgħawweġ / mgħawweġ li m'għadux joqgħod fuq il-bearings kif suppost, kwistjoni msemmija wkoll bħala run-out tax-xaft. Xaft warped iżid stress għall-bearings interni u jista 'jwassal għal falliment tal-bearing u eventwali tisħin żejjed tal-encoder.

Q: Kif tittestja encoder?

A: Ixgħel l-encoder, dawwar ix-xaft bil-mod, u osserva l-qari tal-vultaġġ fuq il-multimeter. Iċċekkja l-qari tal-vultaġġ kontra l-livelli tal-vultaġġ mistennija speċifikati fid-datasheet tal-encoder. Il-vultaġġ għandu jinbidel hekk kif ix-xaft ikun imdawwar, u jindika li l-encoder qed jaħdem b'mod korrett.

Q: Kemm huma preċiżi l-encoders tal-mutur?

A: L-eżattezza tal-kodifikatur hija mkejla f'minuti ta 'ark jew sekondi ta' ark b'20 minuti ta 'ark (0.3 gradi) jew aħjar ġeneralment meqjusa bħala encoder ta' preċiżjoni għolja b'xi apparati ta 'preċiżjoni fl-ordni ta' 5 sekondi ta 'ark (0.0014 gradi) . L-eżattezza ta 'qari ta' encoder tista 'tiġi degradata minn sorsi ta' żball multipli.

Q: Għaliex il-mutur bla brushes tiegħi huwa daqshekk qawwi?

A: Fil-mutur mingħajr brushes, il-kalamita permanenti tidħol fil-vojt ta 'l-arja bejn wieħed u ieħor tul id-direzzjoni radjali, u tiġġenera forza radjali fuq l-istator u r-rotor, u b'hekk tikkawża vibrazzjoni elettromanjetika u storbju.

Q: X'inhu mutur encoder 4x4?

A: Huwa 4WD Transfer Case Shift Encoder Motor. Il-mutur 4WD Transfer Case Shift Encoder huwa l-parti li ddawwar il-ger ġewwa l-kaxxa tat-trasferiment, li tippermetti li l-vettura tiegħek tinbidel fil-modalità 4x4. Il-Mutur tal-Encoder Shift jinsab fuq barra tal-każ tat-trasferiment u huwa mwaħħal mal-każ tat-trasferiment bi 3 boltijiet.

Aħna manifatturi professjonali tal-muturi tal-encoder fiċ-Ċina għal aktar minn 15-il sena, speċjalizzati fil-forniment ta 'prodotti personalizzati ta' kwalità għolja. Aħna nilqgħu bil-qalb li inti bl-ingrossa bil-mutur encoder bl-ingrossa fl-istokk hawn mill-fabbrika tagħna.

Ibgħat l-inkjesta